Funktionen im Überblick (= Kurzbeschreibung von der Hauptseite)
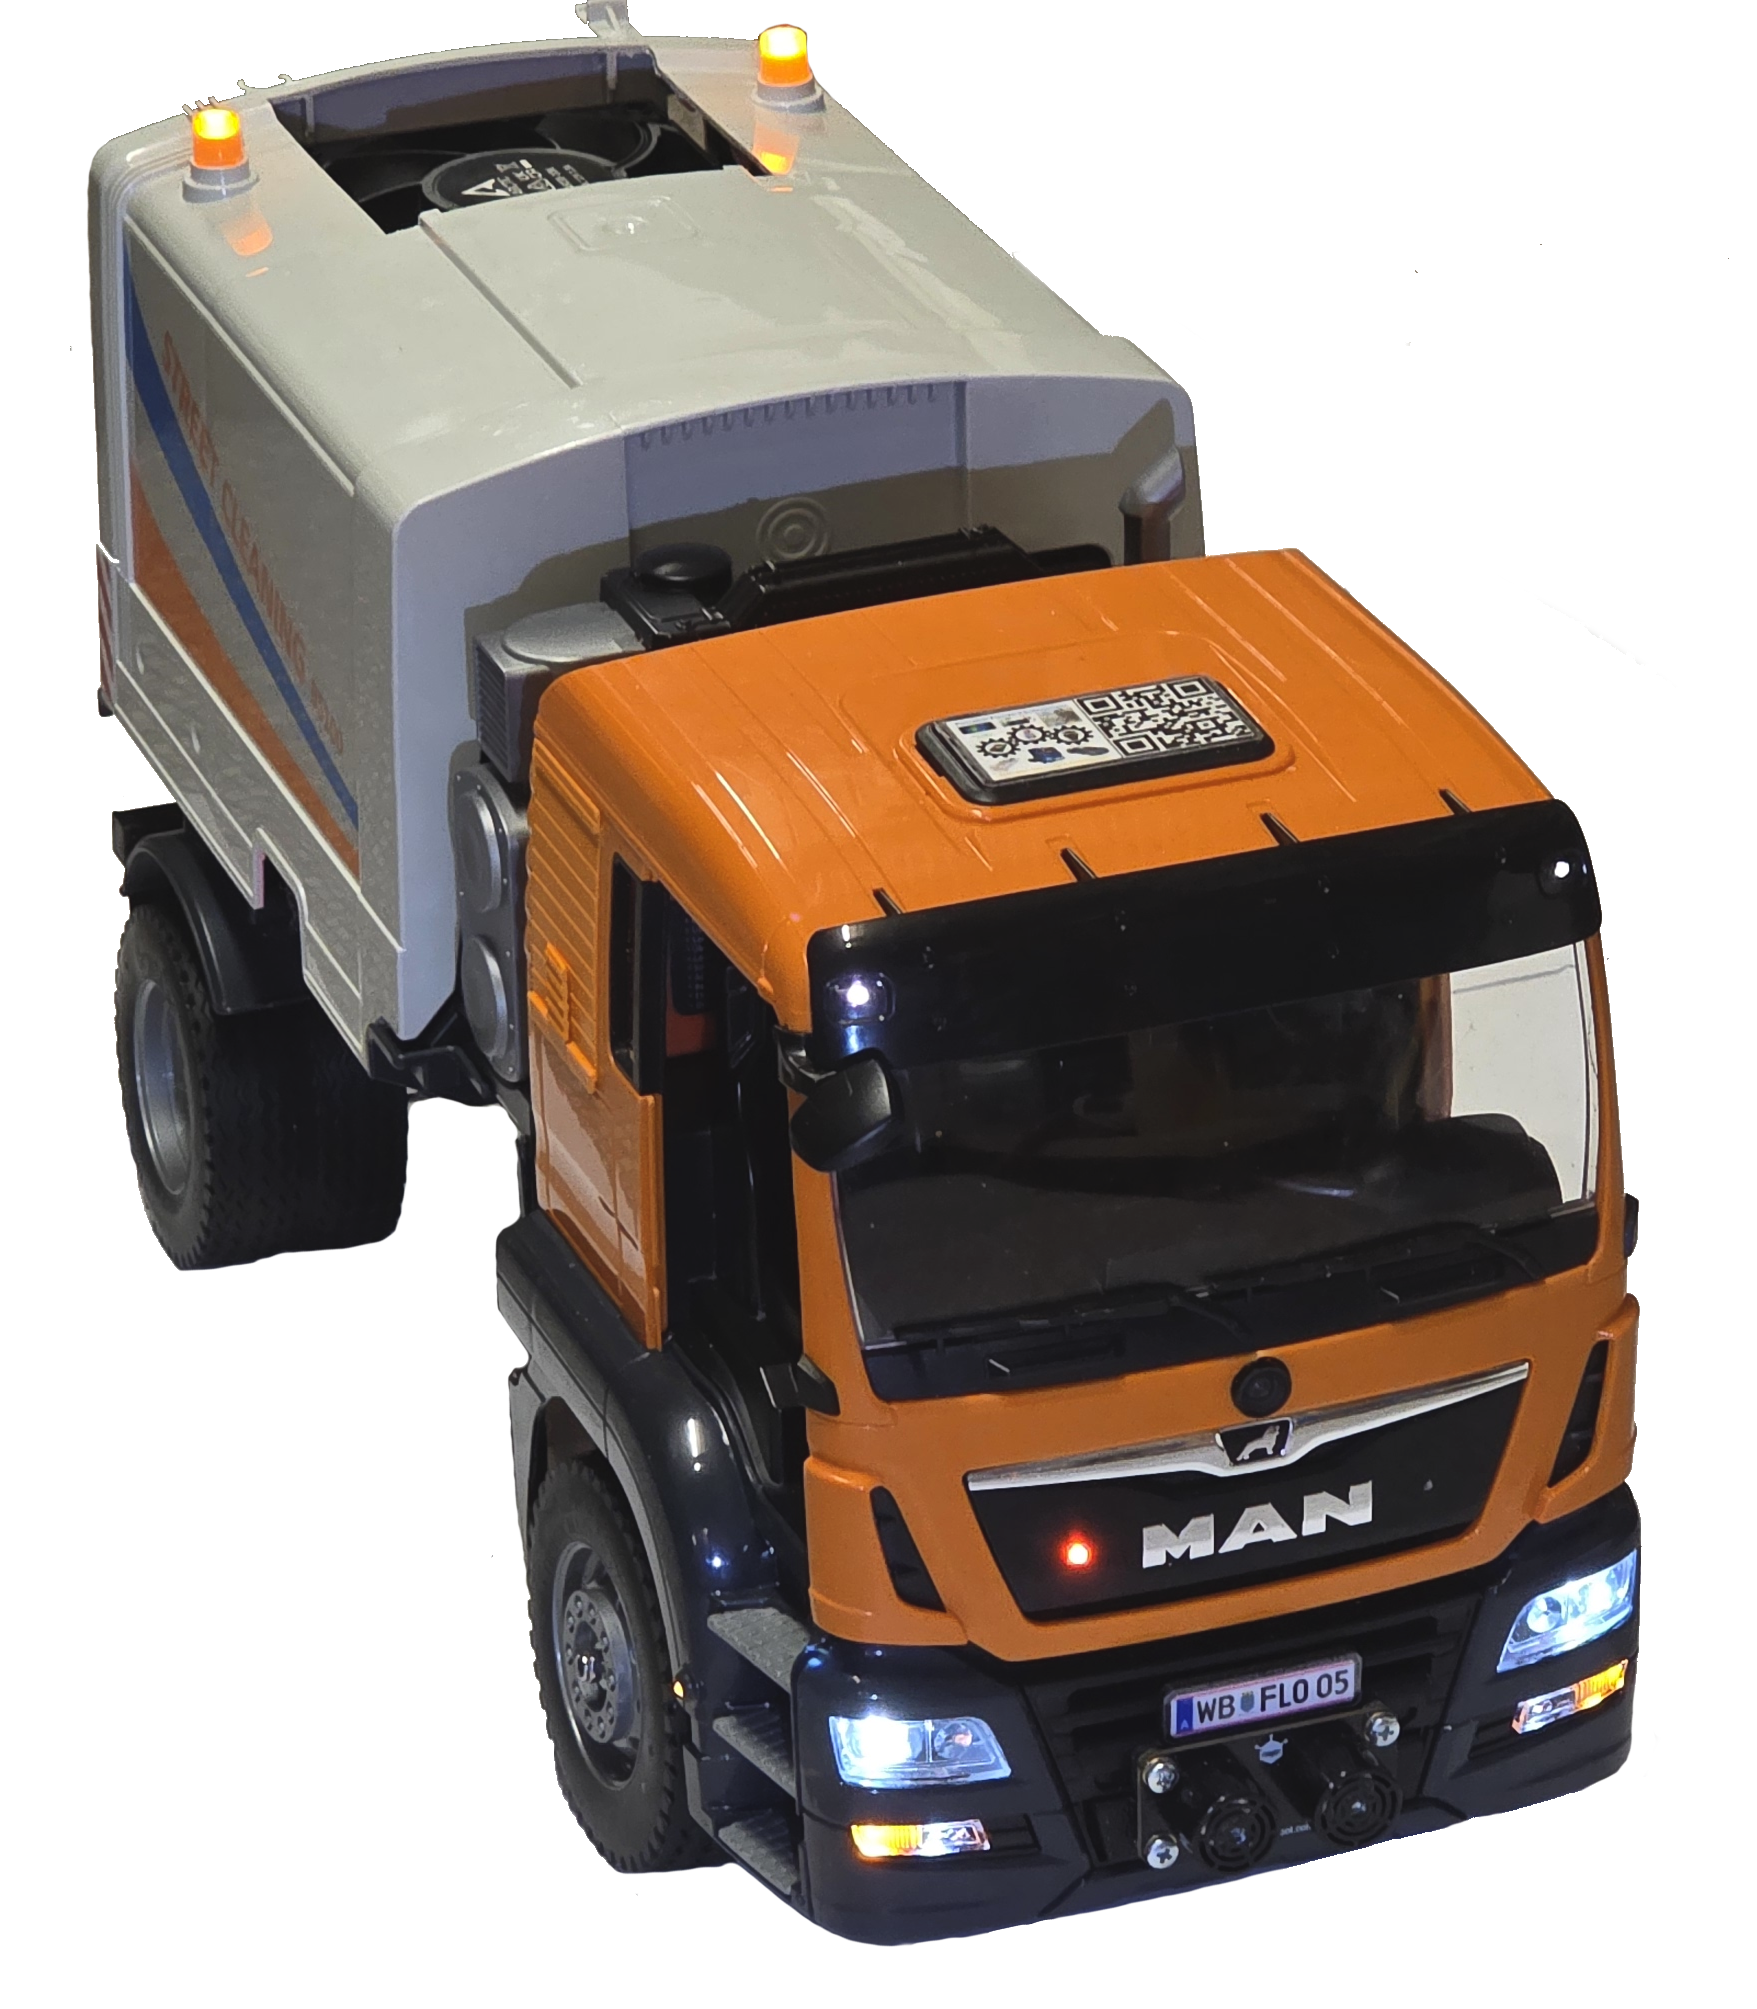
Diese einzigartige Modellkehrmaschine im Maßstab 1 zu 16 ist mit etlichen technologischen Assistenzsystemen ausgestattet und lässt sich mit einer eigens entwickelten HTML Seite über WLAN-DIRECT oder über ein normales Netzwerk steuern. Mithilfe einer implementierten Kamera erfolgt eine Linienerkennung, wodurch ein Spurhalteassistent gewährleistet wird. Ultraschallsensoren vorne und hinten überwachen die Umgebung und leiten eine Notbremsung ein, sollte ein Hindernis zu nahe kommen. Die eingebauten Bürsten inklusive Sauger lassen Schmutz und Staub einfach verschwinden. (Das Projekt befindet sich noch in Entwicklung und wird erst in einigen Monaten fertig sein.
Grundgedanke / Ideenursprung
Da die Modellstraßen von anderen LKWs, Muldenkipper, Traktoren usw. nach langer Benutzungsdauer stark verschmutzt werden, muss es eine Lösung geben Straßen mit einem maßstabsgetreuen Fahrzeug zu reinigen. Deshalb wurde diese Modellkehrmaschine entwickelt, die zudem dank fortschrittlichster Assistenzsysteme kurze Streckenabschnitte vollkommen autonom fahren können soll.
Hardwareaufbau:
Einführung: Da dieses Modellfahrzeug aus sehr vielen einzelnen Komponenten besteht, werden in den folgenden Unterpunkten alle Funktionen der Reihenfolge nach genau beschrieben.
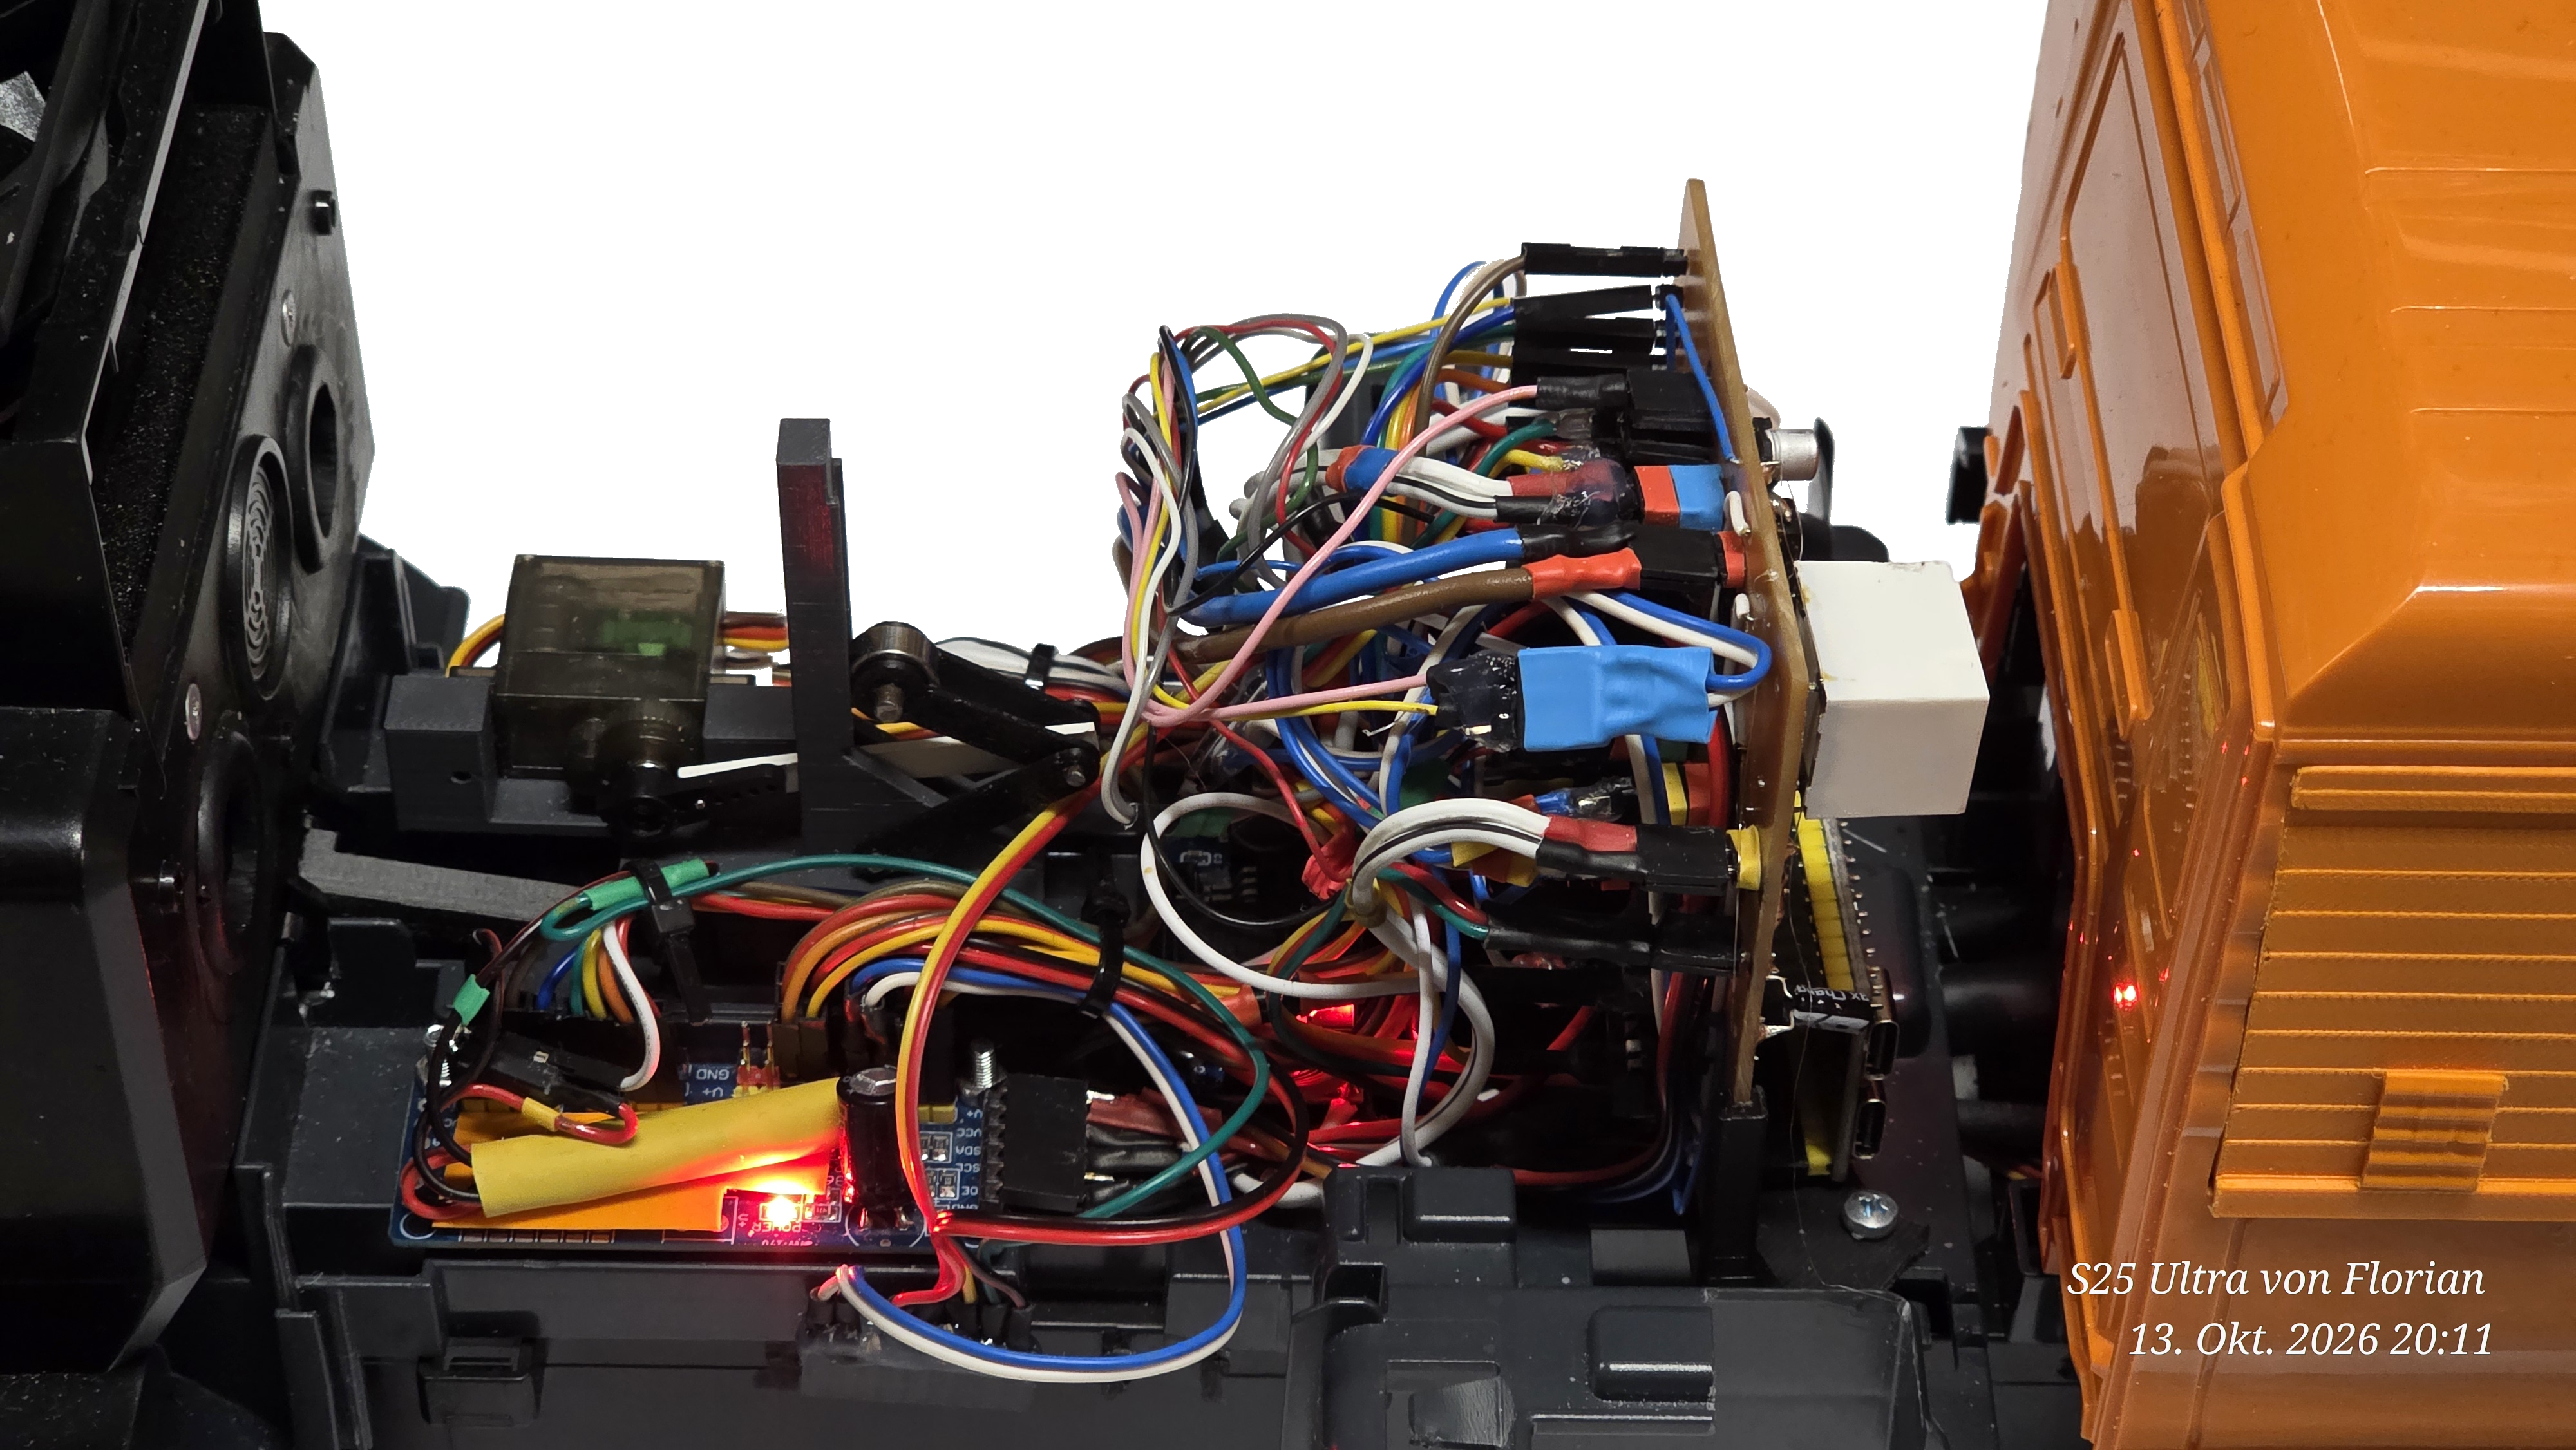
Stromversorgung: Ein leistungsstarker, einfach zu wechselnder 2S 7,4V Lipoakku mit einer Kapazität von 4000-6000 mAh versorgt das ganze System mit genügend Leistung. Ein 5V Buck Converter liefert die Versorgung für die Steuerungseinheiten und Beleuchtungen. Ein Brushlessmotortreiber sorgt für die Ansteuerung des Motors und Stromversorgung des Servotreibers. Zusätzlich wird noch ein weiterer 5V Buck Converter für die Stromversorgung aller Bürsten benötigt, da die Stromaufnahme der Bürsten >1A ist.
Motortreiber und Servos: 6 teils verschieden stark dimensionierte Servos werden benötigt, um alle benötigten Funktionen der Modellkehrmaschine zu realisieren. (Lenkservo, Bürsten heben/senken Servo, 2Stk. Bürsten ausklappen Servos, Schmutzbehälter heben/senken Servo, Schmutzklappe öffnen Servo). Die Motoransteuerung erfolgt über einen Brushlessmotortreiber, der mit einem 12Bit 100Hz Signal angesteuert wird. [vorwärts = 448 (10,94%), neutral = 608 (14,85%), rückwärts = 768 (18,75%)] (Übersetzung 1/24,4)
Beleuchtung: Aufgrund der Komplexität von Bürsten, Saugvorgang, Kamera Linienerkennung usw. ist die Beleuchtung eher schlicht gehalten und beschränkt sich auf ... > 4 kleine 3mm Begrenzungslichtleds > 2 weiße 5mm Abblendlichtleds > 2 weiße 5mm Fernlichtleds > 2 orange SMD Warnleuchtenblitzleds > 2 orangene Warnleuchten Creeleds hinten (100mA) > 4 orange 3mm Blinkerleds > 4 rote 3mm Brems- und Rücklichtleds > 2 weiße 3mm Rückfahrscheinwerferleds
Abstandsmessung vorne und hinten Auf beiden Seiten der Modellkehrmaschine befindet sich ein DFRobot Gravity URM09 Ultraschall Abstandssensor. Beide Sensoren kommunizieren über I2C mit dem Hauptcontroller. Die gemessene Distanz wird Live auf die HTML-Seite übertragen und wenn die Funktion "Notbremsassistent" aktiviert ist, kann der ESP32-S3 bei einer drohenden Kollision sofort eine Notbremsung einleiten. Für die Erkennung einer drohenden Kollision wird nicht nur die aktuell gemessene Distanz herangezogen, sondern auch die Differenz zu den vorherigen 2 Distanzen ausgewertert. Ist der Abstand stetig stark abnehmend, wird eine Notbremsung eingeleitet.
Bürsten und Lüftersteuerung Für die Bürsten links, rechts und unterhalb der Modellkehrmaschine werden 3Stk. 6V brushed Getriebemotoren mit einer Übersetzung von >Text eingeben< verwendet. Als Saugerlüfter wird ein 4 Pin brushless Serverlüfter mit 15,6W und einem maximal erzeugbaren Druck von 51mmH2O verwendet. Die Ansteuerung dieses Lüfters erfolgt mit einem 25kHz PWM Signal, generiert von einem Attiny85. Hierbei wird der PWM Pim mit einem Transistor auf LOW gezogen (Pullup intern im Lüfter verbaut). Je länger die HIGH Zeit, bzw. je größer der duty cycle am PWM Pin des Serverlüfters ist, desto schneller dreht sich der Rotor.
Ladeelektronik Aus Platz- und Komfortgründen besitzt die Modellkehrmaschine KEINE Ladeelektronik. Akkus müssen mit einem externen Ladegerät geladen, können dafür aber schnell und einfach gewechselt werden.
eingebaute Controller > 1 Stk. ESP32-S3 (für die generelle Steuerung der Kehrmaschine (Motortreiber, Lenkung, Blinker, ...) inklusive WLAN Kommunikation und I2C Master für die angeschlossenen Sensoren. > 1 Stk. ESP32Cam (für einen Live Kamerastream UND Linienerkennung für den Spurhalteassistenten) > 1 Stk. ATTINY85, um ein 25kHz Signal für die Ansteuerung des 12V Serverlüfters zu generieren.
Handyapp:
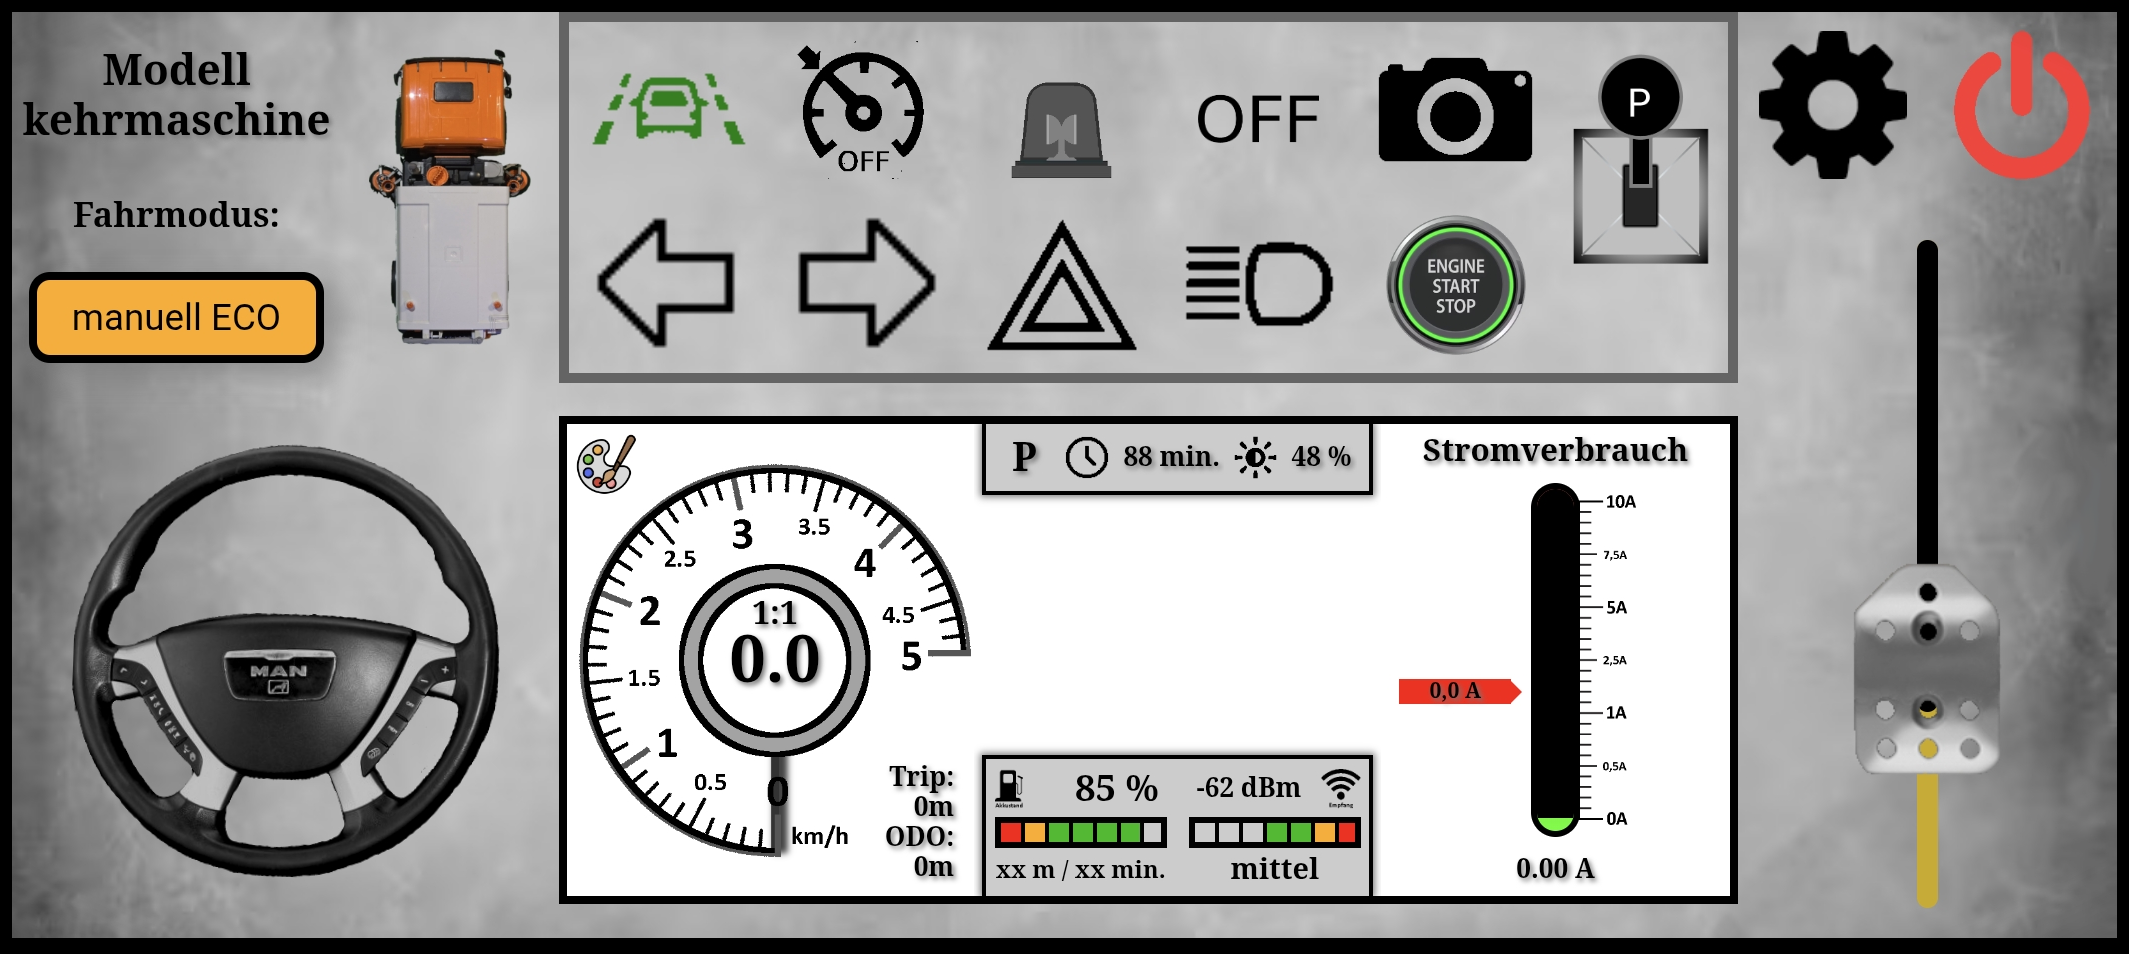
Die "App" für die Modellkehrmaschine besteht aus komplett selbst gestalteten HTML-Webseiten, die am ESP32-S3 gespeichert sind.
Verbindung:
Die Steuerung der Modellkehrmaschine wird mithilfe einer 2,4 Ghz WLAN Verbindung gewährleistet. Der in der Modellkehrmaschine verbaute ESP32-S3 Controller generiert als Access Point ein WLAN mit dem Namen "Modellkehrmaschine" auf Kanal 6 mit 40 Mhz Bandbreite. Nun kann sich ein Client (Smartphone, Tablet, PC, ...) mit dem Accesspoint verbinden und es werden HTML Seiten ausgestrahlt, über die eine einfache, übersichtliche Bedienung des Fahrzeuges ermöglicht wird. Alternativ lässt sich auch auf der ausgestrahlten Adminseite einstellen, dass sich die Modellkehrmaschine mit einem WLAN verbinden soll anstatt selbst einen Accesspoint zu generieren. (Name + PSWD eingeben). OTA Softwareupdates sind nur im WLAN Modus möglich, indem es noch keine Beschränkung für die Anzahl maximal verbundener Clients gibt! Im Accespointmodus können maximal 3 Clients gleichzeitig mit der Modellkehrmaschine verbunden sein. Die gleichzeitige Steuerung der Funktionen der Modellkehrmaschine wurde so gelöst, indem genau nur der Wert der verändert wurde gesendet wird und alle anderen Werte die ganze Zeit empfangen werden. Bei Lenkrad und Gas gibt es noch eine Extraverriegelung, sodass immer nur 1 Client zur gleichen Zeit darauf zugreifen kann. Funktionen
Selbst gebaute Fernbedienung:
Als Alternative zur Steuerung über das Mobiltelefon kann die speziell dafür entworfene Fernbedienung verwendet werden. Der rechte hintere Schalter steuert den Fahrmodus (R/P/D). Durch einen Klick auf den Joystick >BELEGUNG ÜBERPRÜFEN, Beschreibung folgt!!!< Der linke hintere Taster dient zur Blinkersteuerung und Start der Modellkehrmaschine. (lange links = Warnblinkanlage, lange rechts = starten) Am verbauten OLED Display werden alle benötigten Daten und sogar Informationen wie Akkustand oder Geschwindigkeit der Modellkehrmaschine angezeigt. Die mittig oben vebaute LED zeigt die Signalstärke der Verbindung an. (grün = sehr gute Verbindung, gelb = schlechte Verbundung, rot = keine Verbindung zur Kehrmaschine) Der rechte Joystick dient horizontal zur Lenkung und vertikal zur Betätigung von Lichthupe und Hupe bzw. zur Auswahl der Fahrassistenzmodis. Kalibriert kann die Lenkung durch ein Spindelpotentiometer auf der Rückseite der Fernsteuerung werden. Die Spannungsversorgung der Fernbedienung erfolgt über 4 AA Batterien / Akkus. Der Gashebel ist so aufgebaut, dass sich in den unteren 25%, Bremse und Leerlauf befinden und darüber in 100 Stufen die Motorleistung gesteuert werden kann. Das Drehpotentiometer auf der Vorderseite dient zur Adjustierung der Saugstärke und steuert zudem das aus- und einfahren der Bürsten.
weitere Themen
Beschreibung folgt...
Abschlussworte
Bilder auf dieser Webseite und ein zukünftig bald verfügbarer Film (frühestens Mitte 2027) der Modellkehrmaschine sollen die Grundfunktionen genauer demonstrieren. Schaltpläne und Programmcodes sind aus Datenschutz- und Platzgründen nicht veröffentlicht. Für genauere Informationen wenden Sie sich bitte mit einer Mail an mich. Die Mailadresse finden Sie auf der "About" - Seite.